




 휴머노이드 로봇 아틀라스에 발 대신 휠을 장착하고 다양...'))

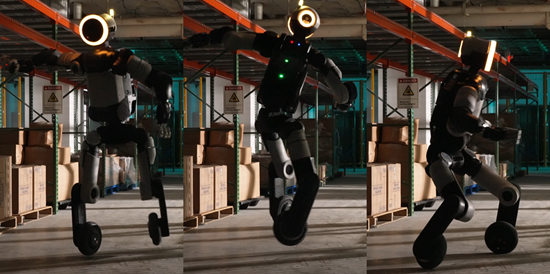
현대차그룹 로봇 전문 계열사 보스턴다이나믹스의 아틀라스가 발 대신 바퀴를 장착했다.
보스턴다이나믹스가 9일(현지시간) 휴머노이드 로봇 아틀라스에 발 대신 휠을 장착하고 다양한 고난도 동작을 수행하는 영상을 공개했다. 보스턴다이나믹스는 이번 프로젝트를 통해 정밀한 모터 제어와 강화학습 간의 긴밀한 연계가 전신 제어 기술 고도화에 중요하다는 점을 확인했다.
이번 영상은 모터 및 전신 제어 기술이 한계에 다다르는 까다로운 조건에서 아틀라스가 얼마나 안정적으로 작동하는지 검증하는 연구 과정을 담았다. 영상에서 아틀라스는 발 대신 휠을 장착한 채 방향을 바꿔 옆으로 빠르게 이동하는 모습과 피겨 스케이트 선수처럼 공중에서 몸을 한 바퀴 돌린 뒤 착지하는 360도 회전 점프를 수행했다.
또한 한쪽 다리를 들어 올린 채 다른 쪽 휠 하나로 몸을 지탱하거나 바닥에서 스스로 몸을 일으켜 세운 뒤 앞으로 빠르게 나아가는 모습 등을 통해 바닥과의 접지 상태가 달라지는 조건에서도 전신의 움직임을 조절할 수 있다는 점을 확인했다.
아틀라스 휠 타입은 구동 장치와 전신 제어 기술의 성능을 검증하기 위한 연구용 플랫폼으로, 상업화 계획은 없다고 보스턴다이나믹스는 설명했다. 모터와 전신 제어 기술의 반응을 다양한 조건에서 확인하고 향후 극한 조건에서의 움직임과 신뢰성을 확보하기 위해 이번 연구를 진행했다고 덧붙였다.
[관련 기사]
- 프로야구 KIA 정해영, 올스타 팬투표 최다득표
2024-06-17
- 봉중근, 예능 ‘우리는 식구당’ 등판… 아이돌 그룹 ‘탄’과 색다른 케미
2022-03-27
- 봉중근, 만취상태 전동킥보드 타다 면허취소
2021-11-23
- 류현진, 페이스북 통해 아이스 버킷 챌린지 동참
2014-08-21
[관련 기사]
- 신안우이 해상풍력 2조8900억 PF 약정 완료
2026-04-09
- KB국민은행, 최고 연 6% ‘군 장기간부 적금’ 출시
2026-02-24
- 금융감독원, 금융권과 함께 취약계층에 명절 선물 전달
2026-02-11
- KB국민은행, 취약계층 이자부담 덜어 금감원 포상
2026-01-29
- AI·디지털 격변 속 은행 경쟁환경 변화…‘과거 방식으론 뒤처질 수 있어’
2026-01-04
- 금융권 ‘아름다운 나눔’ 성금 16억 원 구세군에 전달
2025-12-29
[관련 기사]
- K팝의 힘...방시혁·박진영 ‘빌보드 파워 100’ 선정
2026-01-29
- JYP엔터테인먼트, 서울 고덕강일지구 토지 낙찰받아
2023-10-25
- 2PM 우영, 5·6월 日 4곳 대도시 단독공연 노래·춤 팡팡
2023-05-18
- K콘텐츠 주식부자 방시혁 2.5兆 ‘넘사벽 1위’
2023-02-15
- ‘대세 배우’된 2PM 준호, 이번엔 로코킹 도전
2022-08-04
- 박진영, SBS와 함께 합창단원 뽑는다… 국내 최초 ‘쇼콰이어’ 장르 선봬
2022-05-02
[관련 기사]
- “BTS, 전역을 신고합니다”
2025-06-10
- 전동킥보드·스쿠터 음주운전, 자동차 수준으로 처벌 강화 추진
2024-08-22
- BTS 슈가, 전동스쿠터 음주운전 혐의로 입건… 면허취소 처분
2024-08-07
- ‘음주 킥보드’ BTS 슈가에 병무청 “사회복무원 영향 없다”
2024-08-07
[관련 기사]
- 카카오게임즈, 2025년 적자 전환
2026-02-11
- 카카오페이 순항·뱅크 건재… 카카오게임즈는 부진
2025-11-05
- 뱅크·페이는 잘 나가는데… 아픈 손가락 된 카카오게임즈
2025-08-06
- 카카오게임즈 1분기 영업손실 124억 원
2025-05-07
- 카카오게임즈 4분기 적자 전환
2025-02-11
로봇의 휠 주행은 출발과 회전, 정지 과정에서 모터가 실제 하중을 지탱하면서 높은 토크와 속도를 지속적으로 발휘해야 하기 때문에 모터의 성능 한계를 검증하기에 적합한 조건이다 시뮬레이션에서 다양한 동작을 반복 학습하는 강화학습도 적용했다.
이번 연구의 핵심은 실제 하드웨어의 특성을 가상환경에 정밀하게 반영해 학습한 동작을 실제 로봇에서도 안정적으로 구현할 수 있도록 하는 데 있다. 이를 위해 모터의 동작 특성을 가상 환경에 정밀하게 반영하고 가상환경에서 학습한 동작을 실제 로봇에 적용하는 과정을 통해 시뮬레이션과 실제 하드웨어 간 차이를 줄이는 데 집중했다.
앤디 우 아틀라스 제어 엔지니어는 영상에서 “학습 과정에서 로봇이 점프하면서 측면으로 이동하는 사이드 대시를 수행하는 모습이 특히 인상적이었다”며 “학습 파이프라인을 통해 로봇이 스스로 휠을 굴려 이동하는 방법을 찾아냈을 땐 놀랍고 기분이 좋았다”고 말했다.
후원하기
이 기사에 대해 어떻게 생각하시나요?
 추천해요
 좋아요
 감동이에요
 화나요
 슬퍼요
추천해요0
좋아요0
감동이에요0
화나요0
슬퍼요0
 기사제보